النسخة العالمية
روبوتات تتعلم حركة البشر لعبور الأماكن المزدحمة دون توقف
تاريخ النشر:
 الشرق الأوسط
نجح باحثون من جامعة «أوريبرو» السويدية (Örebro University) في تطوير نظام ملاحة يمكّن الروبوتات من التنقل وسط الحشود البشرية من خلال تعلم أنماط حركة الأشخاص ومجاراة اتجاهاتهم، بدلاً من التعامل معهم بوصفهم عوائق ينبغي تجنبها. واختُبرت التقنية في بيئات حقيقية باليابان، بينها معرض «إكسبو 2025» في أوساكا، ومتحف «ميراكان» الوطني للعلوم الناشئة والابتكار في طوكيو.
ويستهدف البحث معالجة إحدى المشكلات التي تواجه الروبوتات المتنقلة في الأماكن العامة، وهي توقفها عن الحركة عندما تصبح المساحات المحيطة مزدحمة إلى درجة يصعب معها تحديد مسار واضح وآمن. ويُعرف هذا التحدي لدى الباحثين بمشكلة «تجمّد الروبوت»، إذ قد تعجز أنظمة الملاحة التقليدية عن اختيار مسار مناسب بسبب كثرة الأشخاص المتحركين حولها. التعلم من سلوك المشاة
يعتمد النظام الجديد، الذي يحمل اسم (هاي كرواد) «HiCrowd»، على نهج مختلف في تخطيط حركة الروبوتات، يستفيد من الطريقة التي يتنقل بها البشر بصورة طبيعية وسط الزحام. فبدلاً من حساب المسافات الفاصلة عن الأشخاص باعتبارهم عوائق متحركة، يتعلم الروبوت الاتجاهات السائدة للحركة ويتكيف معها.
وطوّر الباحث يوفاي تشو ضمن أطروحته للدكتوراه في علوم الحاسوب، تقنية تُعرف باسم «خرائط الديناميكية» (Maps of Dynamics)، تسجل أنماط الحركة المعتادة في المواقع المختلفة.
ولا تقتصر هذه الخرائط على العناصر الثابتة مثل الجدران والأبواب والممرات، بل تشمل أيضاً الاتجاهات التي يسلكها الأشخاص في أوقات مختلفة من اليوم، ما يساعد الروبوت على توقع حركة الحشود واختيار مسارات تتوافق معها.
ويشبّه تشو هذه الآلية بشخص يصل إلى مدينة جديدة، فيراقب الطريقة التي يتحرك بها سكانها، ثم يتعلم اتباع السلوك نفسه. وبذلك تصبح حركة الأشخاص مصدراً للمعلومات التي توجه الروبوت، بدلاً من أن تكون مجرد تحدٍّ أمام تقدمه. اختبار عملي في اليابان
خضعت التقنية لاختبارات ميدانية في متحف «ميراكان» بطوكيو ومعرض «إكسبو 2025» في أوساكا، باستخدام روبوت صغير يشبه حقيبة السفر، كُلف بالتنقل بين مجموعات كثيفة من الزوار.
وخلال إحدى التجارب، عبر الروبوت قاعة مزدحمة خلف مجموعة من الأشخاص اتجهت فجأة نحو اليمين. واتبع الروبوت المجموعة رغم أنه لم يكن قادراً في تلك اللحظة على رؤية سبب تغيير الاتجاه.
وبعد ثوانٍ، اتضح أن المجموعة كانت تتجنب حشداً كبيراً يتحرك في الاتجاه المعاكس. ومن خلال اتباع حركة الأشخاص أمامه، تمكن الروبوت من اجتياز المسار دون توقف. وأظهرت الملاحظات الميدانية أيضاً أن الأشخاص المحيطين بالروبوت لم يبدوا انزعاجاً واضحاً من وجوده، ولم يتعمدوا الابتعاد عنه، إذ تحرك بطريقة منسجمة مع التدفق الطبيعي للمشاة.
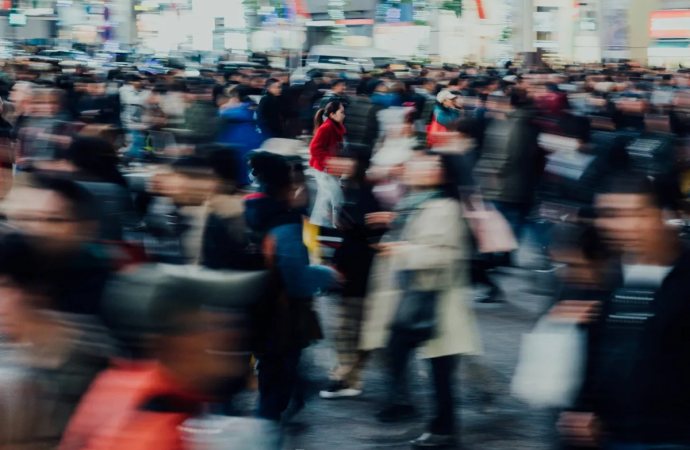
تساعد خرائط الحركة الديناميكية الروبوتات على توقع اتجاهات المشاة واختيار مسارات مناسبة دون توقف متكرر (شاترستوك) مساعدة ذوي الإعاقة البصرية
تشمل التطبيقات المستقبلية المحتملة تطوير روبوتات إرشاد للأشخاص ذوي الإعاقة البصرية، خصوصاً في الأماكن التي تشهد حركة كثيفة ومتغيرة، مثل المطارات ومحطات القطارات.
وتحتاج هذه الروبوتات إلى الانتقال بسلاسة دون توقف متكرر أو تغييرات مفاجئة في الاتجاه، وهي متطلبات يصعب تحقيقها بالاعتماد على أنظمة تتعامل مع كل شخص قريب بوصفه عائقاً مستقلاً.
ويرى تشو أن التعرف على الأنماط المعتادة لحركة الأشخاص داخل المحطات يمكن أن يسمح للروبوت بإرشاد مستخدمه عبر المسارات التي يسلكها المشاة بصورة طبيعية، بدلاً من محاولة التحرك بعكس اتجاه الحشود.
ولا تزال هذه الاستخدامات ضمن التطبيقات المستقبلية المحتملة للتقنية، ولم يعلن الباحثون طرح جهاز إرشاد تجاري مخصص للأشخاص ذوي الإعاقة البصرية. تعاون بحثي دولي
أُنجز البحث في جامعة «أوريبرو» تحت إشراف البروفسور مارتن ماغنوسون بالتعاون مع مختبر تسهيل الوصول في متحف «ميراكان» بطوكيو وشركة «بوش» الألمانية.
وامتدت تطبيقات تقنيات رسم خرائط الحركة التي تناولها التعاون إلى بيئات صناعية تشمل روبوتات المستودعات، إضافة إلى الروبوتات الخدمية التي تعمل بين مجموعات كبيرة من زوار المتاحف.
ونُشرت الدراسة بعنوان «HiCrowd: Hierarchical Crowd Flow Alignment for Dense Human Environments» ضمن أعمال المؤتمر الدولي للروبوتات والأتمتة «ICRA 2026» التابع لمعهد مهندسي الكهرباء والإلكترونيات «IEEE»، حيث تناول الباحثون كيفية توظيف تدفقات الحركة البشرية في تخطيط مسارات الروبوتات داخل البيئات المكتظة.
ويتركز التطوير على الانتقال من الملاحة المعتمدة على تجنب الأشخاص إلى ملاحة تستفيد من سلوكهم الجماعي، مع استمرار البحث في إمكان استخدام هذا النهج ضمن أنظمة الروبوتات المساعدة في الأماكن العامة.
"); googletag.cmd.push(function() { onDvtagReady(function () { googletag.display('div-gpt-ad-3341368-4'); }); }); }